会"手语"还能"举一反三"?跨维ICRA 2026:SignBot+ImaginationPolicy 双技术揭秘
ICRA(IEEE International Conference on Robotics and Automation)是机器人技术与自动化领域的国际顶级会议,由 IEEE 机器人与自动化学会主办,每年吸引全球顶尖学术机构和工业界研究者投稿。作为机器人领域的风向标,ICRA 2026 将继续推动人工智能、仿生机器人、人机交互等前沿方向的创新,促进学术成果向实际应用的转化,对全球机器人技术发展具有里程碑意义。
本届 ICRA 2026 中,跨维智能团队与帝国理工学院、香港中文大学(深圳)等顶尖科研团队共同呈现的两篇重要论文以高分被成功收录。
01 SignBot: Learning Human-to-Humanoid Sign Language Interaction
作者:乔冠仁、林思序、左镕来、武执政、贾奎、刘桂良
合作单位:香港中文大学(深圳)数据科学学院、帝国理工学院、跨维智能
核心贡献:提出首个面向聋哑人群的端到端手语交互框架,实现机器人与人类之间的自然手语对话,并支持多机器人平台的精准迁移。
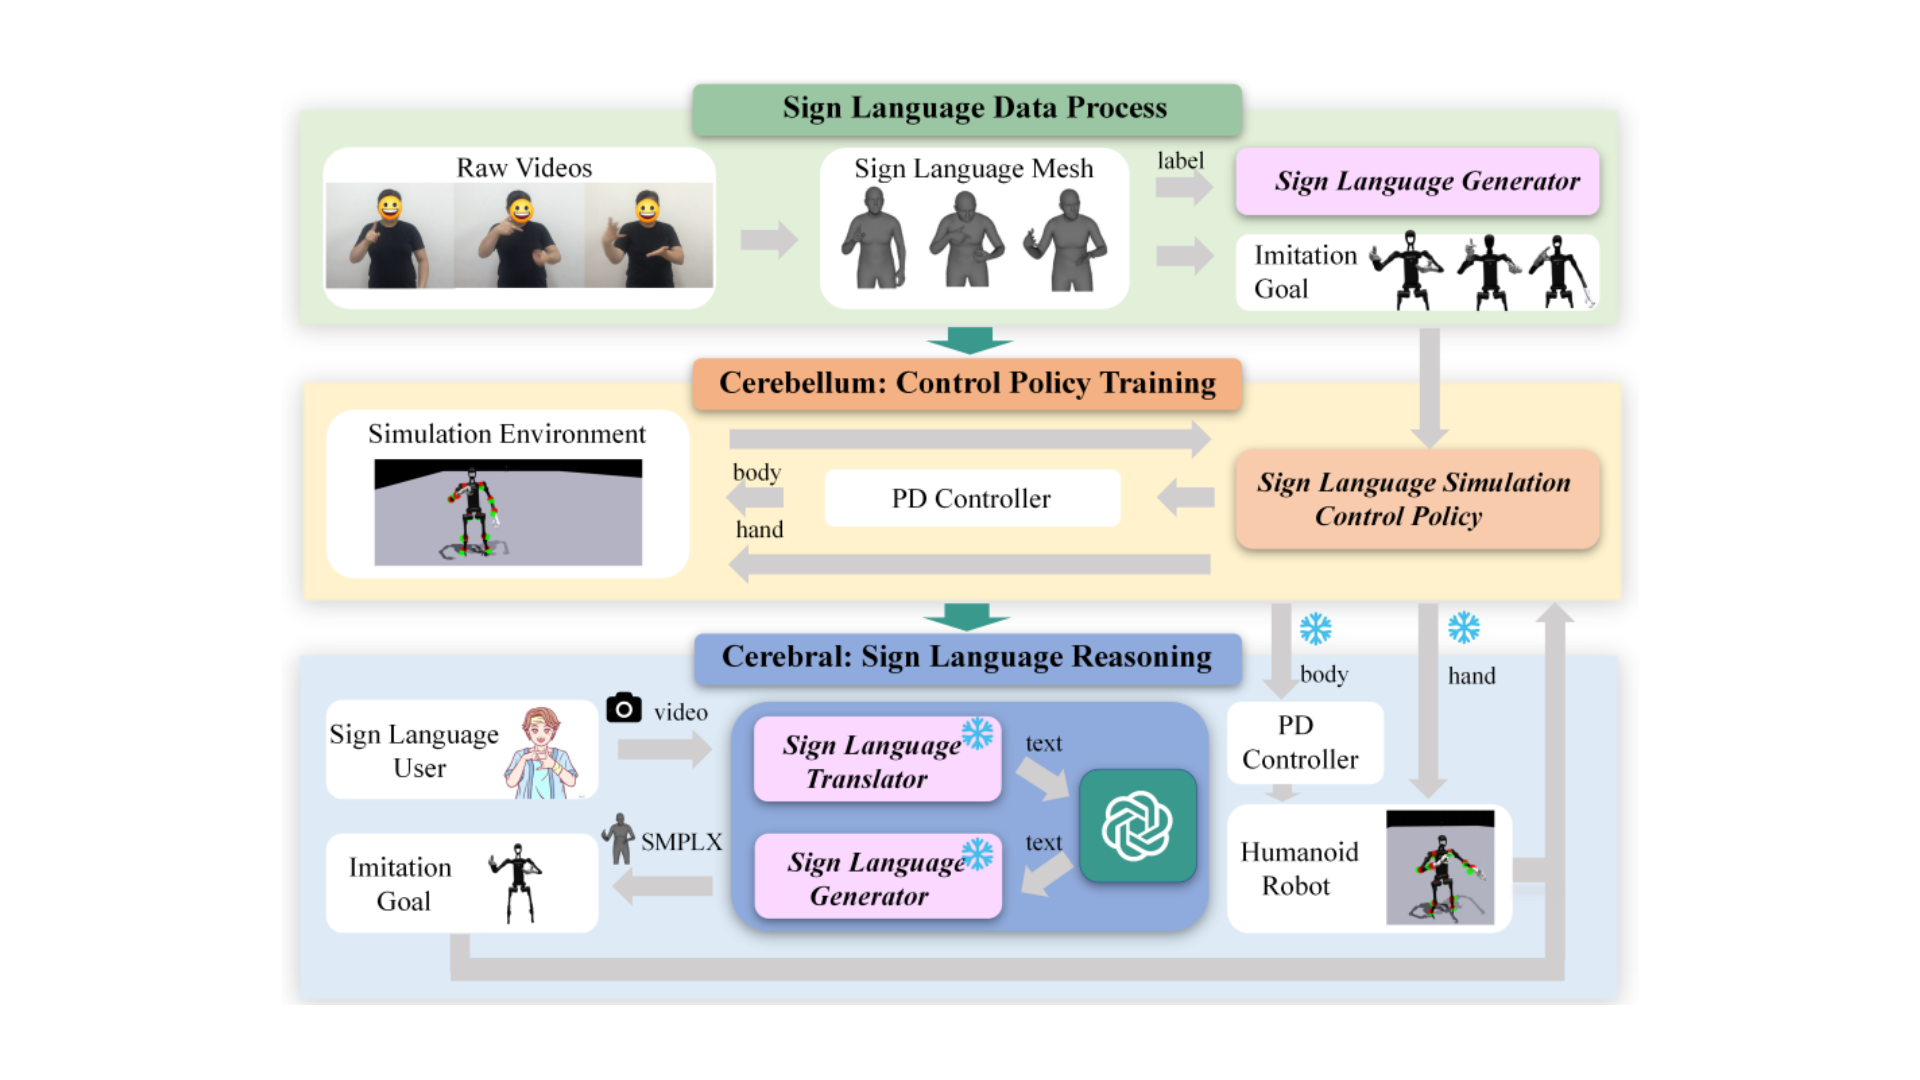
方法创新:采用仿生模块化设计,通过运动重定向技术将人体动作映射到机器人,并结合解耦策略训练与生成式交互管道实现闭环控制。
意义:为特殊群体提供实用的沟通工具,推动具身智能在服务机器人领域的落地,开辟了人机交互的新方向。
摘要:手语是一种自然且视觉化的语言形式,通过动作和表情传达意义,是聋哑或听力障碍(DHH)人士的关键交流工具。然而,精通手语的人数有限,亟需技术突破以弥合沟通鸿沟。基于仿人机器人的最新进展,我们提出SignBot——一个新颖的人机手语交互框架。SignBot集成了小脑启发的运动控制模块和大脑导向的理解交互模块,具体包括:1)运动重定向,将人类手语数据集转换为机器人兼容的运动学格式;2)运动控制,通过学习范式开发鲁棒的仿人控制策略以跟踪手语手势;3)生成式交互,结合手语翻译器、响应器和生成器,实现机器人与人类的自然高效交流。仿真和真实实验表明,SignBot能有效促进人机交互,并在多种机器人和数据集上精准执行手语动作。SignBot代表了仿人机器人平台自动手语交互的重要进展,为改善DHH社区交流可及性提供了有前景的解决方案。
论文链接:https://qiaoguanren.github.io/SignBot-demo/
02 ImaginationPolicy: Towards Generalizable, Precise and Reliable End-to-End Policy for Robotic Manipulation
作者:卢德琨、跨维智能算法团队
合作单位:跨维智能、华南理工大学
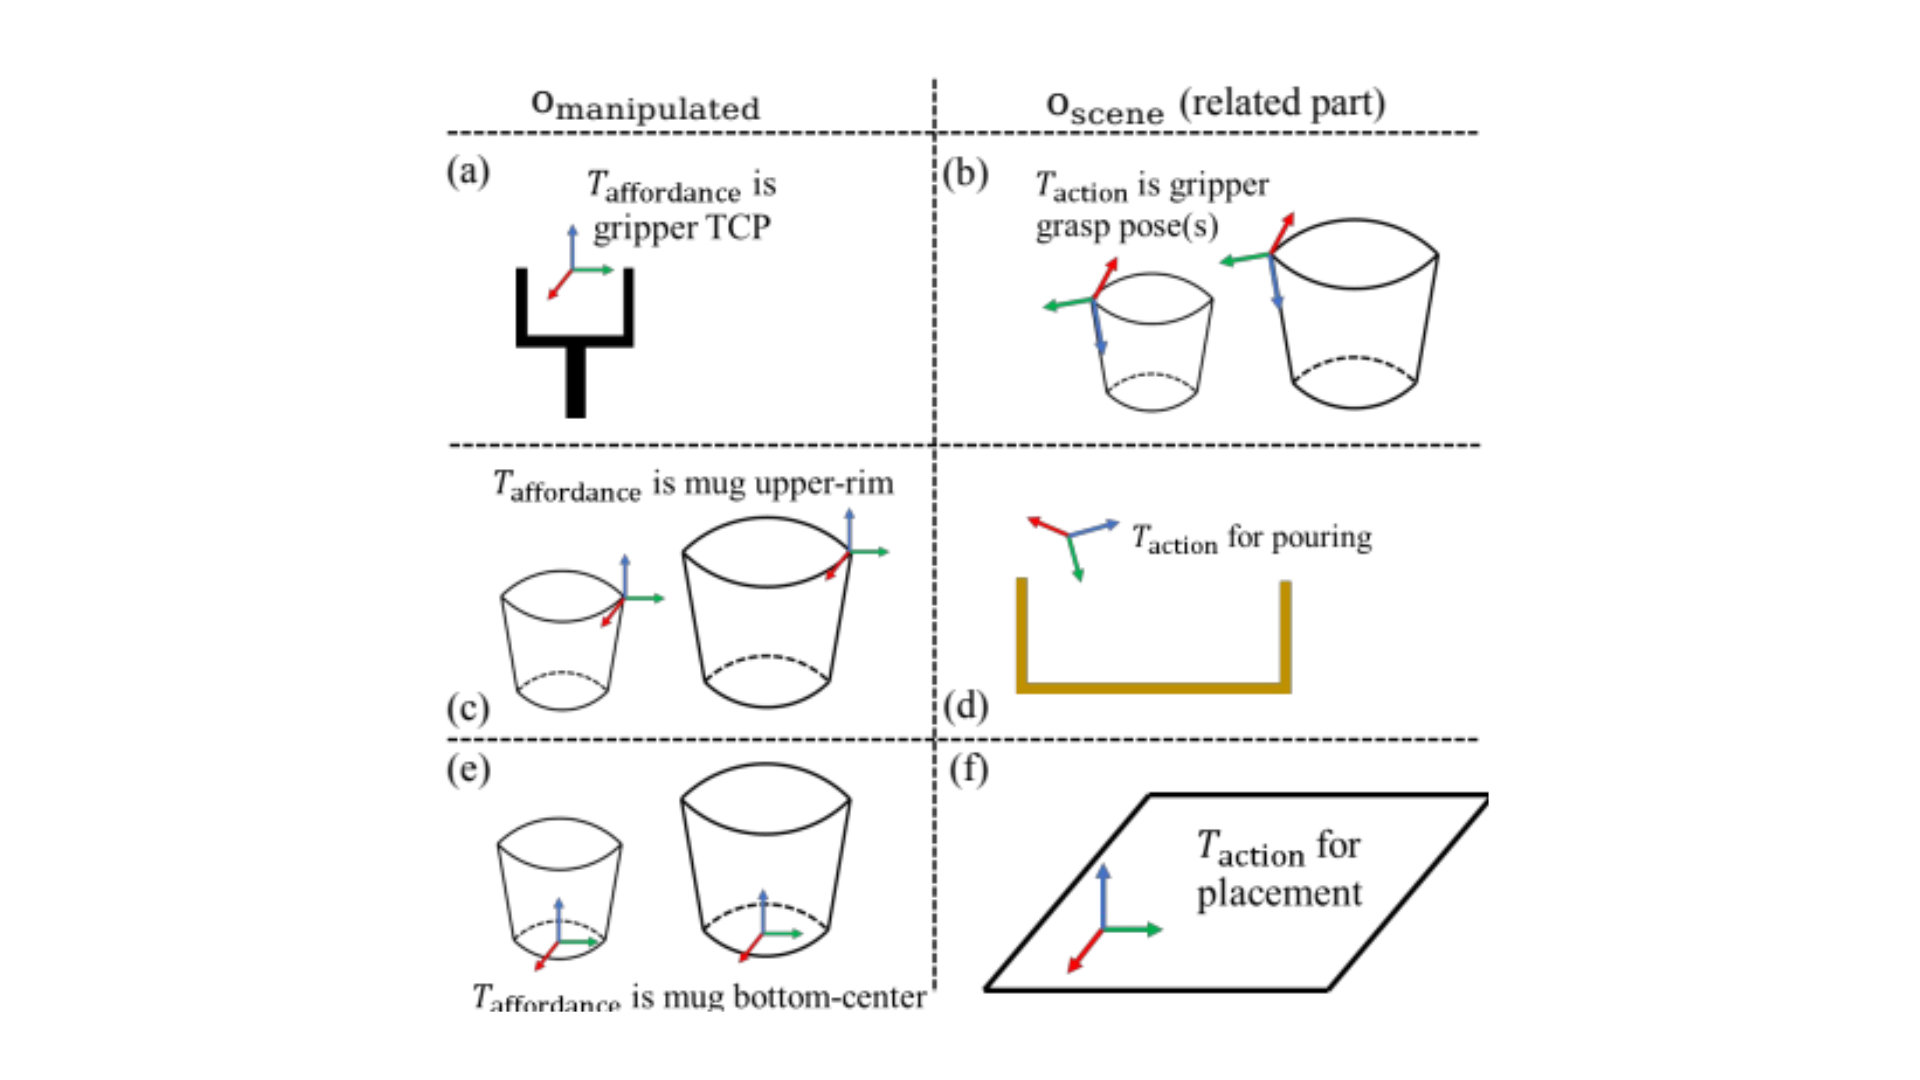
核心贡献:提出链式移动定向关键点(CoMOK)表述,统一多任务操控的动作表示,实现亚厘米级精度与跨物体泛化能力。
方法创新:以任务导向的关键点链建模操控行为,通过扩散模型生成多模态动作序列,结合分层网络实现端到端决策与运动规划。
意义:显著降低机器人复杂操控任务的开发门槛,为工业自动化提供“开箱即用”的解决方案,推动机器人学习与大型模型的融合。
摘要:端到端机器人操控策略具有显著潜力,使具身代理能够理解并与世界交互。与传统模块化管道相比,端到端学习避免了模块间信息丢失和特征错位问题。尽管现有基于视觉-语言-动作(VLA)模型的端到端方法有所进展,但其可靠性、精度仍不足以支撑大规模实际部署。本文提出一种新颖的链式移动定向关键点(CoMOK)表述作为机器人操控的动作表示,该表述可端到端训练,并泛化标准末端执行器姿态动作。定向关键点支持对不同形状、尺寸物体的自然泛化,实现亚厘米级精度,同时轻松处理多阶段任务、多模态行为及可变形物体。大量仿真和真机实验验证了方法的有效性。
论文链接:https://arxiv.org/pdf/2509.20841
跨维团队在 ICRA 2026 上发表的这两篇论文,分别从人机手语交互和机器人端到端操控两个前沿方向展现了其学术领先性。SignBot 通过仿生设计突破聋哑人群沟通壁垒,ImaginationPolicy 则以通用动作表述推动机器人泛化能力升级,共同体现了跨维在具身智能领域的深度创新与技术落地潜力,更为机器人技术的社会化应用奠定了坚实基石。